
EtherCAT (Ethernet for Control Automation Technology) è oggi una delle tecnologie di comunicazione industriale più avanzate e diffuse nel mondo dell’automazione. Introdotto nel 2003 e standardizzato a livello internazionale nel 2007, EtherCAT si è affermato come una soluzione industriale capace di coniugare prestazioni elevate, topologia flessibile, costi contenuti e semplicità d’uso.
Progettato per garantire prestazioni real‑time deterministiche, sincronizzazione nanosecond‑level e scalabilità estrema, EtherCAT è diventato lo standard di riferimento per robotica, motion control, macchine utensili, packaging, semiconduttori e sistemi di misura ad alta precisione.
EtherCAT è promosso e continuamente sviluppato dall’EtherCAT Technology Group (ETG), la più grande organizzazione mondiale dedicata a un bus di campo. La tecnologia è aperta, quindi utilizzabile e implementabile da chiunque, purché vengano rispettate le specifiche che garantiscono interoperabilità e compatibilità tra dispositivi.
Cos’è EtherCAT e perché è diverso dagli altri fieldbus
EtherCAT è una tecnologia Ethernet industriale real‑time progettata per ottenere tempi di ciclo estremamente rapidi, jitter minimo e massima efficienza del canale. A differenza delle reti Ethernet tradizionali, EtherCAT utilizza un meccanismo di elaborazione hardware nei nodi che elimina ritardi software e garantisce prestazioni deterministiche.
Vantaggi
- Cicli real‑time <100 μs
- Jitter <1 μs
- Efficienza >90% del canale
- Scalabilità fino a 65.535 nodi
- Topologie flessibili senza switch
- Diagnostica avanzata integrata
- Sincronizzazione nanosecond‑level
- Costi hardware contenuti
EtherCAT è stato standardizzato in IEC 61158 ed è supportato da migliaia di produttori attraverso l’EtherCAT Technology Group (ETG).
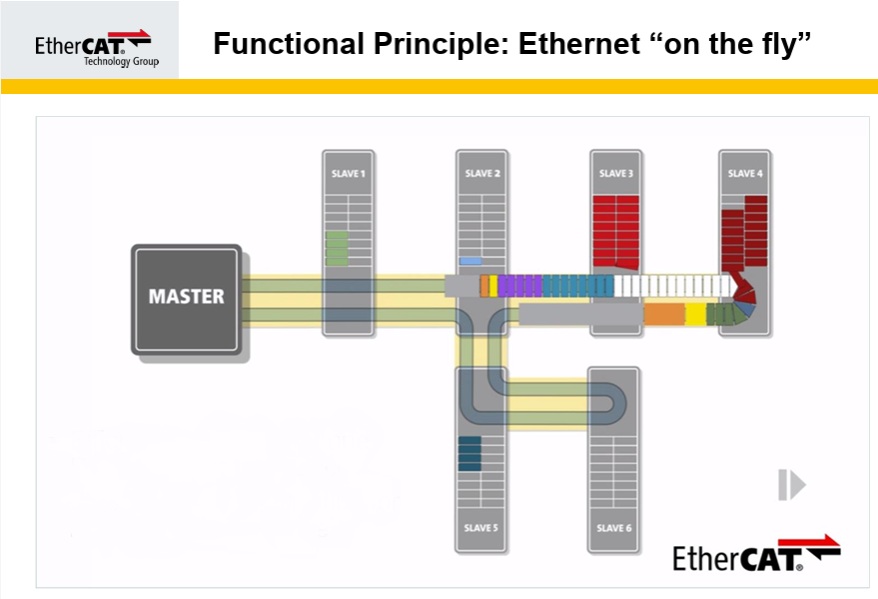
Come funziona EtherCAT: il principio “on the fly”
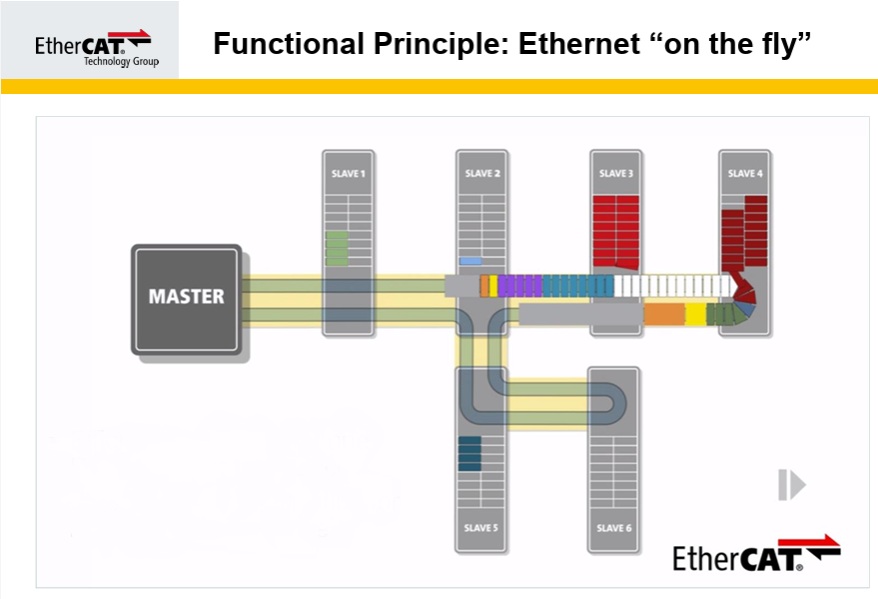
Clicca qui per vedere il video
Elaborazione dei frame in tempo reale
Il funzionamento di EtherCAT si basa sull’elaborazione on the fly, un meccanismo che permette ai nodi di processare i dati mentre il frame è in transito, senza mai interromperlo.
In pratica, all’interno di una rete EtherCAT:
- il MainDevice (master) invia un unico frame Ethernet per l’intero ciclo;
- ogni SubDevice (slave) legge i dati indirizzati a sé direttamente mentre il frame passa;
- il nodo scrive i propri dati di ritorno nel frame senza fermarlo né copiarlo;
- l’ultimo dispositivo della linea rimanda il frame al master, completando il ciclo.
Perché questo principio è rivoluzionario?
- Nessuna latenza software nei nodi: i dispositivi non devono elaborare o ricostruire il frame.
- Un solo frame per ciclo: traffico minimo e massima efficienza.
- Canale estremamente efficiente: il frame scorre continuo, senza overhead.
- Determinismo indipendente dal numero di nodi: la rete resta stabile e prevedibile anche con molti dispositivi.
Grazie a questo approccio, EtherCAT raggiunge prestazioni real‑time che Ethernet standard e i fieldbus tradizionali non possono ottenere.
Architettura del protocollo EtherCAT
Frame EtherCAT e datagrammi
EtherCAT utilizza frame Ethernet standard (EtherType 0x88A4) che contengono uno o più datagrammi. Ogni datagramma specifica:
- tipo di accesso (read, write, read‑write)
- indirizzamento logico
- offset e dimensione dei dati
- indirizzamento fisico per diagnostica
Indirizzamento logico: scalabilità estrema
EtherCAT mette a disposizione 4 GB di spazio di indirizzamento per il process image. Il master può:
- aggiornare simultaneamente decine di nodi con un solo datagramma
- gestire cicli diversi per drive, I/O e sensori
- mantenere determinismo anche con comunicazioni asincrone
Indirizzamento fisico: topologia e diagnostica
Durante l’avvio, il master:
- rileva la topologia reale
- assegna gli indirizzi fisici
- verifica la coerenza con la configurazione
Questo meccanismo è essenziale per la diagnostica avanzata e per le Hot Connect Groups.
Topologie EtherCAT: line, tree, star e reti modulari
EtherCAT supporta tutte le topologie Ethernet, ma eccelle nelle configurazioni lineari grazie alla capacità dei nodi di inoltrare i frame senza switch.
Caratteristiche principali
- Fino a 65.535 nodi per segmento
- Nessun hub o switch necessario
- Drop line integrati nei moduli I/O
- Hot Connect con rilevamento <15 μs
- Supporto per rame e fibra
Questa flessibilità permette di progettare macchine modulari, linee di produzione complesse e sistemi distribuiti.
EtherCAT P: dati e potenza in un unico cavo
EtherCAT P integra:
- comunicazione EtherCAT
- alimentazione 24V per sensori e attuatori
Il tutto tramite un unico cavo Ethernet a quattro fili.
Vantaggi
- Riduzione della cablatura
- Dispositivi più compatti
- Installazione semplificata
- Connettori M8 codificati
EtherCAT P è compatibile con EtherCAT standard tramite moduli di conversione.
Distributed Clocks: sincronizzazione nanosecond‑level
La sincronizzazione è uno dei punti di forza assoluti di EtherCAT. Il meccanismo Distributed Clocks (DC) garantisce:
- jitter <1 μs
- compensazione automatica dei ritardi
- sincronizzazione hardware tra centinaia di nodi
- timestamping preciso degli ingressi
Perché è essenziale nel motion control
In applicazioni multi‑asse:
- la misura deve essere equidistante nel tempo
- anche micro‑variazioni generano errori
- la sincronizzazione deve essere hardware, non software
DC garantisce precisione anche con jitter del master di diversi microsecondi.
Diagnostica avanzata e affidabilità
EtherCAT integra strumenti diagnostici che superano quelli dei fieldbus tradizionali.
Elementi chiave
- Checksum hardware su ogni frame
- Error counter per nodo
- Working Counter per verificare la coerenza dei datagrammi
- Link Status continuo
- Decodifica nativa in Wireshark
Questi strumenti permettono di identificare disturbi occasionali prima che impattino la macchina.
Safety over EtherCAT (FSoE)
FSoE è conforme a:
- IEC 61508
- IEC 61784‑3
- SIL 3
Caratteristiche
- Un’unica rete per dati standard e safety
- Safety Container incapsulati nel process data
- Diagnostica avanzata
- Tempi di reazione brevi
- Architetture flessibili
Il principio Black Channel garantisce che la sicurezza non dipenda dal mezzo fisico.
Profili di comunicazione EtherCAT
EtherCAT supporta diversi profili per garantire interoperabilità:
- CoE – CANopen over EtherCAT
- SoE – Servo Drive Profile IEC 61800‑7
- EoE – Ethernet over EtherCAT
- FoE – File Access over EtherCAT
- AoE – ADS over EtherCAT
Questi profili possono coesistere nella stessa rete.
EtherCAT Automation Protocol (EAP)
EAP estende EtherCAT al livello di supervisione e gestione di fabbrica.
Funzionalità
- Comunicazione MainDevice‑MainDevice
- Integrazione con HMI
- Routing verso segmenti EtherCAT
- Scambio dati ciclici Push/Poll
- Trasmissione via Ethernet standard
EAP è ideale per linee coordinate, AGV, MES e sistemi distribuiti.
EtherCAT e Industry 4.0
EtherCAT è pienamente compatibile con le architetture Industry 4.0 grazie a:
- integrazione con protocolli IT tramite EoE
- diagnostica remota tramite AoE
- supporto per gateway verso bus legacy
- interoperabilità con TSN
EtherCAT non è solo un fieldbus: è una piattaforma di comunicazione industriale completa.
Conformance e certificazione
L’EtherCAT Technology Group garantisce interoperabilità tramite:
- Conformance Test Tool (CTT)
- EtherCAT Test Center (ETC)
- Plug Fest internazionali
- Gruppi di lavoro tecnici
La certificazione assicura che ogni dispositivo rispetti gli standard prestazionali.
Conclusione: perché EtherCAT è la scelta degli ingegneri
EtherCAT combina:
- prestazioni real‑time superiori
- sincronizzazione deterministica
- topologie flessibili
- diagnostica avanzata
- scalabilità estrema
- integrazione con protocolli IT e safety
È una tecnologia progettata per massimizzare efficienza, precisione e affidabilità. Per questo EtherCAT è considerato la scelta degli ingegneri nelle applicazioni industriali più esigenti.